画像AI×ROSによる原理試作
シミュレーションでは良さそう。でも、現物で動く保証はない。画像AIとロボット制御(ROS)を組み合わせた原理試作で、新しいピッキングの仕組みの実現性を早い段階で確かめたプロジェクト。
JOHNAN SOLUTION ARTICLE ↗
新しい技術を使った製品開発では、「本当に動作するのか」「性能を満たせるのか」という実現性の不透明さが、計画の遅れやコスト増大の原因になります。
工房Naviは、物体認識に特化したカスタムAIモデルと、ROS(Robot Operating System)による多関節ロボットの制御を組み合わせ、実際に動く原理試作で技術リスクを可視化しました。AIによるトレイ認識や汎用物体ピッキングで培った進め方を活かし、原理試作のあとの量産試作・生産までを一気通貫で支えます。
シミュレーションでは良さそう。でも、現物で動く保証がない。
新技術の実現性リスク
技術的なリスクを確かめないまま開発を進めると、後戻りやコスト増大を招くおそれがありました。
設計検証の遅れ
シミュレーションだけでは検証が足りず、開発後期に問題が見つかって市場投入が遅れることがあります。
高度な技術の内製化の難しさ
AI・ロボティクス・組込み制御。多分野の専門知識を、社内だけでそろえるのは簡単ではありません。
AIの「眼」と、ロボットの「手」を、まず机の上で組む。
物体認識のカスタムAIモデル
物体認識や異常検知に特化したAIモデルを構築し、試作品の「眼」として実装しました。
ROSでピッキング動作をプロトタイピング
多関節ロボットによる物体操作と協調動作を、ROSで素早く組んで現物で検証しました。
治具と組立で、量産試作へ
検証が済んだ構成を、治具と組立の段取りまで落とし込み、そのまま量産試作に渡せる形に整えました。
動く試作で、確かめる
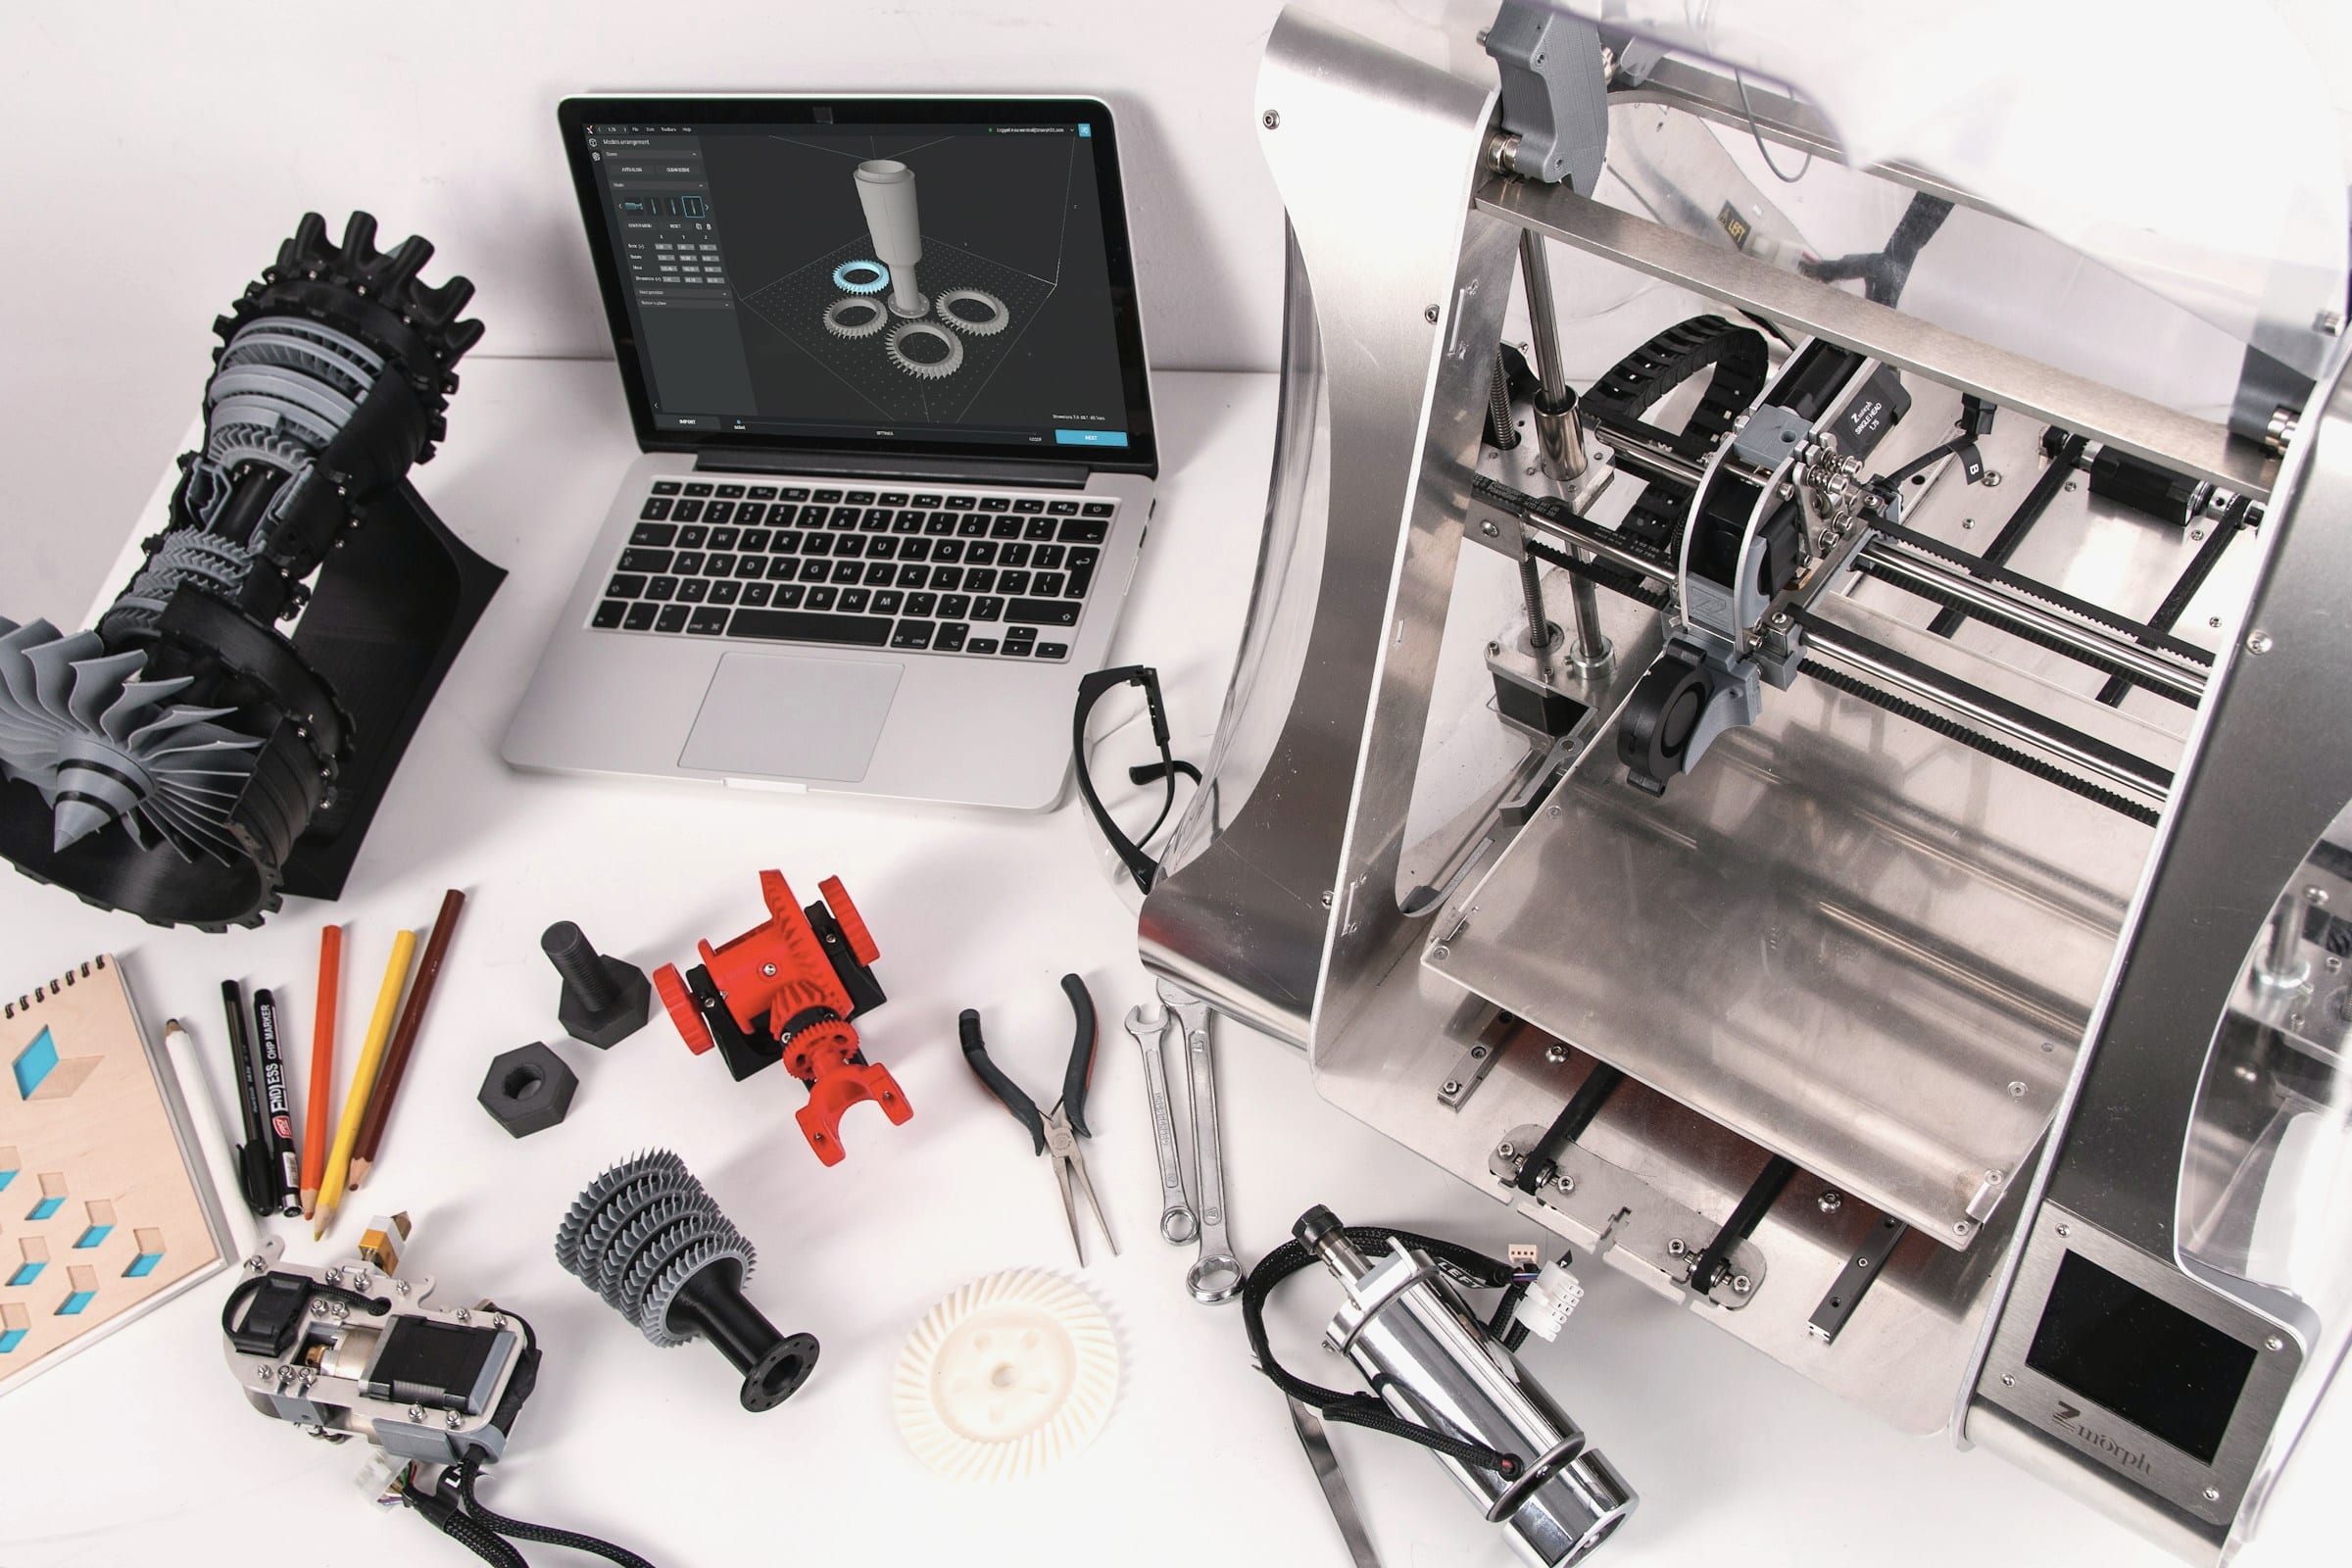
確かなデータで、次の開発に進める。
技術リスクを早い段階で可視化
動く試作品で、目標の機能や性能が実現できるかを明確に示せるようになりました。
開発期間とコストの削減
本格開発の前に課題を見つけることで手戻りを防ぎ、無駄な投資を避けられました。
量産まで、一気通貫
原理試作で得たデータと知見は、そのまま次の製品設計に直結します。
社内の会議で「本当に動くの?」と聞かれたとき、動画ではなく現物を見せられた。それで予算が通りました。
ソフトは一晩で直せても、ハードは一晩では直せない。だから最初の試作で、ハードの都合を先に洗い出すんです。
原理試作は「動いた」で終わりがち。でも、治具まで考えておくと、量産試作の立ち上がりがまるで違います。
海外のROVスタートアップ
ROVスタートアップの日本市場参入
海の向こうの水中ドローンを、日本の現場で使える製品に。
産業機械メーカー
大型製缶加工の一貫生産
6メートルの鉄のフレームを、歪ませずにつくる。
本事例は、JOHNAN株式会社の公開ソリューション記事をもとに再構成したモックアップです。登場する案内人・職人・お客さまは架空の人物です。